
Роботизированный ричтрак в системе высотного хранения
Высотные стеллажи позволяют увеличить вместимость склада без расширения здания, но цена такой плотности хранения проявляется в более сложной работе техники. Погрузчику приходится двигаться в ограниченном пространстве, точно останавливаться у нужной секции и выполнять операции на нескольких уровнях. На интенсивном складе эти действия повторяются сотни раз и требуют постоянной концентрации водителя.
Автоматизация подобных операций отличается от обычной перевозки паллет по полу. Машине недостаточно получить адрес назначения и доехать до него. Необходимо сопоставить координаты ячейки с фактическим положением стеллажа, занять расчетную позицию, вывести вилы на нужную высоту и выполнить захват либо размещение груза. Ошибка на любом этапе задерживает всю последующую цепочку.
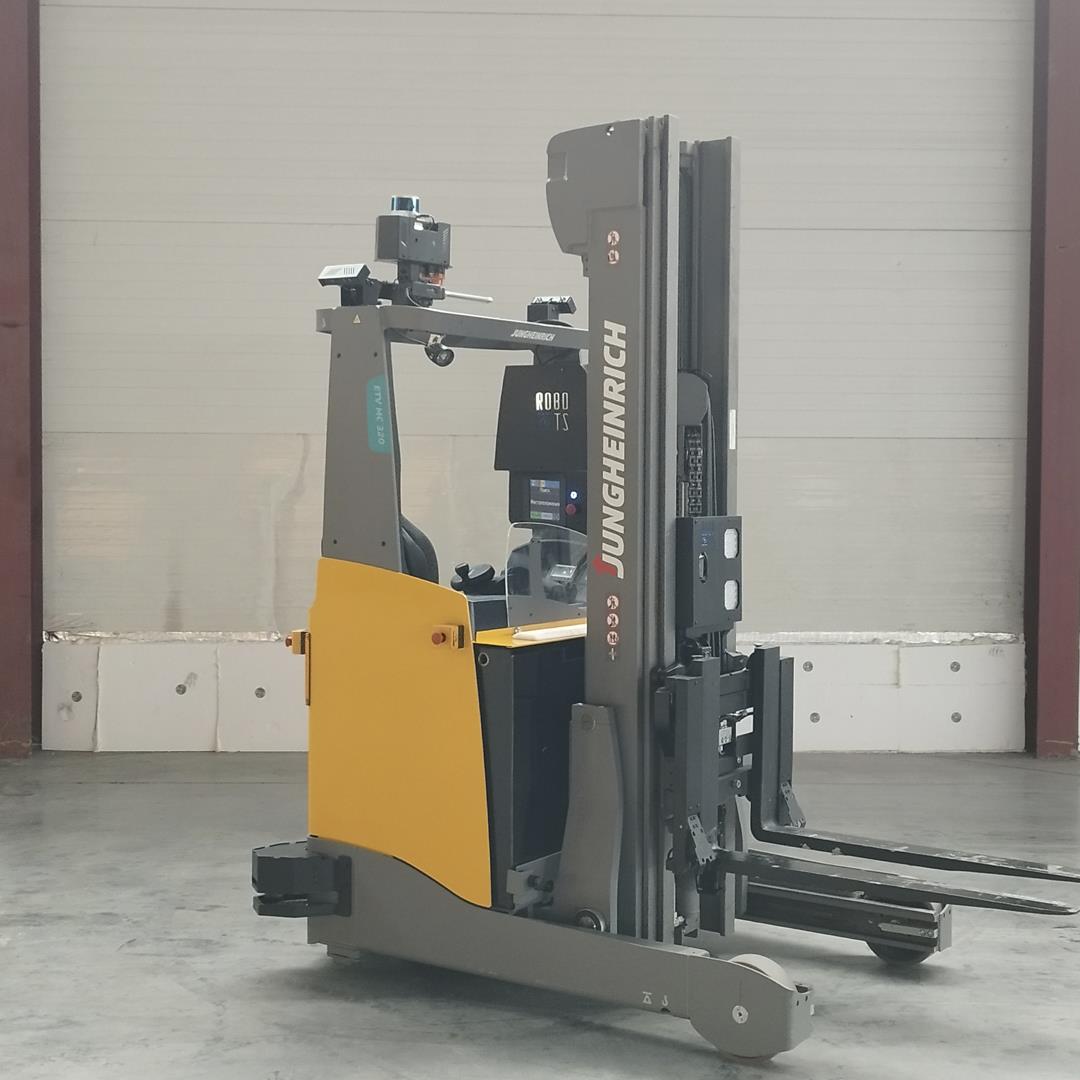
Роботизированный ричтрак предназначен именно для такой работы. Он может выполнять повторяющиеся операции со стеллажами без постоянного управления оператором, получая задания из складской системы. Это делает технику интересной для объектов, где значительная часть грузопотока проходит через высотные ячейки, а маршруты и правила размещения уже достаточно упорядочены.
Высота меняет требования к каждой операции
На нижнем уровне водитель может оценить положение паллеты практически мгновенно. При работе выше ошибка становится сложнее для коррекции. Небольшое смещение машины у основания влияет на положение вил относительно ячейки, поэтому точность остановки приобретает принципиальное значение.
Сам процесс при этом не ограничивается подъемом. Сначала ричтрак должен попасть в нужный проход, затем определить рабочую позицию, убедиться в возможности выполнения задания и только после этого приступать к манипуляции с грузом.
Отдельная задача связана с состоянием паллет. Если основание повреждено, упаковка выступает за допустимый контур или груз заметно сместился, автоматический цикл может потребовать остановки. Человек способен быстро оценить нестандартную ситуацию визуально, а робот работает в рамках заданных параметров и показаний датчиков.
По этой причине роботизация высотного склада обычно заставляет внимательнее относиться к состоянию тары и правилам размещения грузов.
Узкий проход требует предсказуемого движения
Ричтраки ценят именно за возможность работать там, где обычному погрузчику требуется больше пространства. Но узкий проход оставляет меньше возможностей для объезда, встречного движения и случайной постановки паллет.
Для автономной машины это особенно важно. Если на маршруте регулярно появляется временно оставленный груз, робот будет останавливаться. Система безопасности отработает правильно, однако производительность участка снизится.
В таких условиях маршрут лучше рассматривать не как нарисованную линию, а как рабочий коридор со своими правилами. Нужно понимать, кто еще им пользуется, где люди переходят между стеллажами, в каких местах обычная техника меняет направление и где образуются временные буферы.
Иногда уже небольшое изменение порядка движения устраняет значительную часть пересечений. Например, один проход закрепляется за движением в определенном направлении, а место ожидания паллет переносится за пределы траектории ричтрака.
Чем различаются ручная и роботизированная работа
Автономный ричтрак выполняет знакомую складскую операцию, но организация процесса вокруг него меняется.
| Элемент работы | Ричтрак с оператором | Роботизированный ричтрак |
| Получение задания | Терминал, рация, устная команда | Автоматическая передача из системы |
| Выбор маршрута | Решение принимает водитель | Движение по заданной логике |
| Подъезд к ячейке | Корректируется оператором | Автоматическое позиционирование |
| Работа при препятствии | Водитель оценивает ситуацию | Остановка или действие по алгоритму |
| Повторяемость цикла | Зависит от опыта и нагрузки водителя | Стабильная последовательность операций |
| Фиксация выполнения | Может требовать ручного подтверждения | Данные передаются в систему |
| Нестандартный груз | Оператор может принять решение на месте | Может потребоваться участие сотрудника |
Разница заметна не столько в самой механике подъема, сколько в порядке принятия решений. Человек постоянно корректирует свои действия по обстановке. Роботу нужна среда, где основные сценарии заранее описаны и достаточно стабильны.
WMS становится частью движения паллеты
Автономная стеллажная техника должна точно знать, с каким грузом работать. Это невозможно без надежного учета.
Если в WMS указано, что паллета находится в определенной ячейке, физически она должна находиться именно там. Расхождение, которое опытный водитель мог заметить и исправить по ходу смены, для автоматической системы становится отдельным событием.
После поступления задания ричтрак выполняет транспортную операцию, а информация о завершении возвращается в систему. В результате изменение местоположения паллеты фиксируется вместе с фактическим выполнением работы.
Такая связка постепенно снижает количество ситуаций, когда данные в программе и реальное расположение груза начинают расходиться.
Вместе с тем роботизация не исправляет ошибки учета автоматически. Если исходные данные ненадежны, техника лишь быстрее покажет проблему. Поэтому перед запуском полезно проверить адресное хранение, правила регистрации перемещений и дисциплину работы с ячейками.
Робот может обслуживать не весь склад
Один из практичных вариантов внедрения состоит в разделении операций. Роботизированный ричтрак берет на себя стабильный массив заданий, а управляемая человеком техника остается для исключений.
Например, автономная машина работает со стандартными паллетами на нескольких рядах, где поток наиболее предсказуем. Нестандартные грузы, поврежденную тару и редкие операции обслуживает сотрудник.
Такой подход не требует сразу перестраивать весь высотный склад. Робот получает участок, где его сильные стороны наиболее полезны, а персонал сохраняет возможность быстро реагировать на ситуации, которые трудно формализовать. По мере накопления статистики границы автоматизированной зоны можно расширять.
Производительность зависит от соседних процессов
Быстрый подъем вил еще не гарантирует высокой пропускной способности. Ричтрак может выполнить операцию со стеллажом за расчетное время, но затем ждать освобождения точки передачи.
Подобные задержки возникают, если паллету не успевает забрать следующая машина, буфер переполнен или WMS слишком поздно формирует очередную задачу. Поэтому оценивать работу только по количеству операций самого ричтрака недостаточно. Нужно смотреть, как он связан с приемкой, комплектацией и внутренним транспортом.
Допустим, робот снимает паллеты быстрее, чем их успевают увозить из прохода. Установка второй машины в таком случае не увеличит производительность. Ограничение находится уже в соседнем участке. Автоматизация помогает увидеть подобные зависимости, поскольку время операций и ожиданий фиксируется точнее.
Стеллажи тоже становятся частью проекта
При подготовке к роботизации имеет значение не только техника. Состояние стеллажной системы непосредственно влияет на надежность операций.
Деформированные элементы, разные расстояния между секциями, поврежденные ограничители и отклонения в геометрии усложняют точное позиционирование. На складе с длительной историей эксплуатации такие особенности могут восприниматься персоналом как привычные. Водители давно знают проблемные места и автоматически учитывают их при работе.
Робот подобного опыта не имеет. Поэтому обследование инфраструктуры позволяет заранее найти участки, где потребуется ремонт, дополнительная настройка или изменение сценария. То же относится к полу. Неровности влияют не только на комфорт движения, но и на положение машины при точной работе возле стеллажа.
Люди остаются важной частью высотного склада
Роботизация снимает с сотрудников большой объем повторяемой работы, но не устраняет необходимость контроля. На складе остаются поврежденные паллеты, неожиданные препятствия, изменения ассортимента и другие ситуации, которые требуют решения человека.
Меняется характер работы. Вместо постоянного управления ричтраком сотрудник может контролировать участок, разбирать исключения и следить за состоянием грузов.
Для этого персоналу нужно понимать логику поведения автономной машины. Работники должны знать, где она ожидает задания, какие зоны используются для точного позиционирования и почему нельзя временно оставлять груз на определенных участках.
Если эти правила понятны, совместная эксплуатация становится значительно спокойнее.
Начинать разумнее со стабильного участка
Для первой зоны лучше выбирать стеллажные ряды с высоким количеством одинаковых операций. Стандартные паллеты, понятные маршруты и устойчивые правила хранения сокращают число исключений на этапе настройки.
После запуска нужно смотреть не только на количество обработанных грузов. Полезны данные о времени подъезда, длительности позиционирования, причинах остановок и ожидании следующего задания. Они показывают, насколько хорошо ричтрак встроен в общую схему склада.
Высотное хранение хорошо подходит для роботизации именно тогда, когда операции уже имеют четкую последовательность. Автономная техника усиливает этот порядок, выполняя повторяющиеся задания с одинаковой логикой. Если же адресное хранение существует только формально, проходы постоянно используются как временные площадки, а паллеты размещаются без единых правил, сначала придется исправлять организацию процесса.
Роботизированный ричтрак дает лучший результат там, где склад готов работать как система. Техника берет на себя точные повторяющиеся операции, WMS управляет заданиями, а сотрудники сосредотачиваются на контроле и нестандартных ситуациях.